"หุ่นยนต์สี่ขา' โตแรง ยอดส่งมอบปี 2569 จ่อทะลุ 9 หมื่นตัว
Counterpoint Research ชี้ตลาดหุ่นยนต์สี่ขาเร่งเปลี่ยนจากความบันเทิงและการศึกษาเข้าสู่งานอุตสาหกรรม ครึ่งแรกปี 2569 ส่งมอบเกือบ 35,000 ตัว ขณะที่ AGIQUAD ขึ้นนำตลาดอุตสาหกรรมด้วยส่วนแบ่ง 27.8%
KEY
POINTS
- Counterpoint Research คาดการณ์ว่ายอดส่งมอบหุ่นยนต์สี่ขาทั่วโลกในปี 2569 จะทะลุ 90,000 ตัวเป็นครั้งแรก
- การเติบโตของตลาดได้รับแรงหนุนจากการเปลี่ยนผ่านจากการใช้งานเพื่อความบันเทิง ไปสู่การประยุกต์ใช้ในภาคอุตสาหกรรม เช่น การตรวจสอบโรงงาน การรักษาความปลอดภัย และโลจิสติกส์
- Unitree Robotics เป็นผู้นำตลาดโดยรวมด้วยส่วนแบ่ง 37% ในขณะที่ AGIQUAD เป็นผู้นำในตลาดสำหรับภาคอุตสาหกรรมโดยเฉพาะ
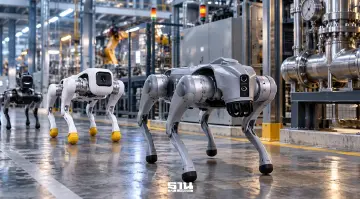
Counterpoint Research เปิดเผยรายงานแนวโน้มอุตสาหกรรมหุ่นยนต์สี่ขา หรือ Quadruped Robot โดยระบุว่า ในช่วงครึ่งแรกของปี 2569 ตลาดทั่วโลกมียอดส่งมอบเกือบ 35,000 ตัว สะท้อนการนำหุ่นยนต์ประเภทนี้ไปใช้งานเชิงพาณิชย์เพิ่มขึ้นอย่างต่อเนื่อง
ตลาดหุ่นยนต์สี่ขากำลังเปลี่ยนผ่านจากการใช้งานเพื่อความบันเทิง การศึกษา และการวิจัย ไปสู่การประยุกต์ใช้ในภาคอุตสาหกรรม ส่งผลให้การแข่งขันของผู้ผลิตไม่ได้จำกัดอยู่เพียงประสิทธิภาพด้านการเคลื่อนที่ แต่ขยายไปถึงความสามารถในการติดตั้งใช้งานจริง และการพัฒนาโซลูชันให้ตรงกับความต้องการของแต่ละอุตสาหกรรม

ภาคอุตสาหกรรมดันตลาดโต
ในช่วงครึ่งแรกของปี 2569 ประมาณ 40% ของยอดส่งมอบหุ่นยนต์สี่ขาทั่วโลกมาจากการใช้งานในอุตสาหกรรมเฉพาะทาง คิดเป็นจำนวนประมาณ 14,000 ตัว
งานหลักที่มีการนำหุ่นยนต์สี่ขาไปใช้งาน ประกอบด้วย
- การตรวจสอบโรงงานและพื้นที่อุตสาหกรรม
- การลาดตระเวนและรักษาความปลอดภัย
- การตรวจสอบโครงสร้างพื้นฐานด้านพลังงานและระบบไฟฟ้า
- การดับเพลิงและปฏิบัติภารกิจกู้ภัย
- การขนส่งสินค้าและงานด้านโลจิสติกส์
ณะเดียวกัน ความต้องการหุ่นยนต์สี่ขาขนาดกลางและขนาดใหญ่เพิ่มขึ้นอย่างต่อเนื่อง สะท้อนว่าตลาดกำลังขยายจากหุ่นยนต์ขนาดเล็กสำหรับงานทั่วไป ไปสู่หุ่นยนต์ที่รองรับน้ำหนักมาก ทำงานในพื้นที่ซับซ้อน และปฏิบัติภารกิจในสภาพแวดล้อมที่มนุษย์เข้าถึงได้ยากหรือมีความเสี่ยงสูง
Unitree ครองตลาดรวม 37%
ข้อมูลส่วนแบ่งยอดส่งมอบหุ่นยนต์สี่ขาทั่วโลกในช่วงครึ่งแรกของปี 2569 จาก Counterpoint Research พบว่า Unitree Robotics ครองตำแหน่งผู้นำตลาดรวม โดยมีส่วนแบ่งสูงถึง 37%

ส่วนแบ่งตลาดรวมของผู้ผลิตรายสำคัญ ได้แก่
- Unitree Robotics ส่วนแบ่ง 37%
- AGIQUAD ส่วนแบ่ง 16.3%
- CENISOM AI ส่วนแบ่ง 12.6%
- DEEP Robotics ส่วนแบ่ง 10.4%
- ผู้ผลิตรายอื่นรวมกัน 23.7%
ความได้เปรียบของ Unitree Robotics มาจากการเข้าสู่ตลาดก่อนคู่แข่ง รวมถึงฐานลูกค้าในกลุ่มความบันเทิง การศึกษา และการวิจัย ซึ่งเป็นตลาดที่มีความต้องการหุ่นยนต์ขนาดเล็กและมีราคาที่เข้าถึงได้มากกว่าหุ่นยนต์สำหรับงานอุตสาหกรรม




AGIQUAD ขึ้นนำตลาดอุตสาหกรรม
อย่างไรก็ตาม หากพิจารณาเฉพาะตลาดหุ่นยนต์สี่ขาสำหรับงานอุตสาหกรรม ซึ่งมียอดส่งมอบประมาณ 14,000 ตัว ภาพการแข่งขันแตกต่างจากตลาดรวมอย่างชัดเจน
ส่วนแบ่งตลาดหุ่นยนต์สี่ขาสำหรับภาคอุตสาหกรรม ประกอบด้วย
- AGIQUAD ส่วนแบ่ง 27.8%
- DEEP Robotics ส่วนแบ่ง 26%
- CENISOM AI ส่วนแบ่ง 18.9%
- Unitree Robotics ส่วนแบ่ง 17.6%
- ผู้ผลิตรายอื่นรวมกัน 9.7%
AGIQUAD ขึ้นเป็นผู้นำตลาดอุตสาหกรรมด้วยส่วนแบ่ง 27.8% แม้มีส่วนแบ่งในตลาดรวมเพียง 16.3% ขณะที่ DEEP Robotics ตามมาเป็นอันดับสองด้วยส่วนแบ่ง 26% จากการมุ่งพัฒนาหุ่นยนต์สำหรับงานเฉพาะทาง โดยเฉพาะการตรวจสอบระบบไฟฟ้าและภารกิจดับเพลิงกู้ภัย
ตัวเลขดังกล่าวสะท้อนว่า ผู้นำตลาดรวมอาจไม่ได้ครองความได้เปรียบในทุกกลุ่มการใช้งาน เนื่องจากลูกค้าอุตสาหกรรมให้ความสำคัญกับความทนทาน ความสามารถในการรับน้ำหนัก ระบบควบคุม ความแม่นยำของเซ็นเซอร์ และประสิทธิภาพการทำงานในพื้นที่เฉพาะ มากกว่าปัจจัยด้านราคาเพียงอย่างเดียว
ปี 2569 จ่อทะลุ 90,000 ตัว
Counterpoint Research คาดการณ์ว่า ตลาดหุ่นยนต์สี่ขาจะเติบโตอย่างรวดเร็วในช่วงครึ่งหลังของปี 2569 โดยมีตัวเลขสำคัญ ได้แก่
- ยอดส่งมอบทั่วโลกตลอดปี 2569 จะทะลุ 90,000 ตัวเป็นครั้งแรก
- รายได้ของอุตสาหกรรมจะเพิ่มขึ้นเป็นประมาณ 1.5 พันล้านดอลลาร์สหรัฐ
- มูลค่าตลาดทั่วโลกมีแนวโน้มทะลุ 10,000 ล้านดอลลาร์สหรัฐภายในปี 2573
การเติบโตดังกล่าวจะได้รับแรงหนุนจากการลงทุนในระบบอัตโนมัติ โรงงานอัจฉริยะ โครงสร้างพื้นฐานด้านพลังงาน ระบบรักษาความปลอดภัย ธุรกิจโลจิสติกส์ และงานที่มีความเสี่ยงต่อความปลอดภัยของมนุษย์
จากหุ่นยนต์ลาดตระเวนสู่การทำงานอัตโนมัติ
ทิศทางการพัฒนาหุ่นยนต์สี่ขาในระยะต่อไปจะมุ่งไปสู่การทำงานอัตโนมัติมากขึ้น โดยเทคโนโลยีสำคัญประกอบด้วย
- ระบบรับรู้และวิเคราะห์สภาพแวดล้อม
- ระบบนำทางอัตโนมัติ
- การตัดสินใจด้วยปัญญาประดิษฐ์
- การวิเคราะห์และระบุความผิดปกติ
- ความสามารถในการปฏิบัติภารกิจด้วยตนเอง
- การเชื่อมต่อเซ็นเซอร์ กล้อง และแขนกลเข้ากับตัวหุ่นยนต์
การผสานเซ็นเซอร์ โมเดล AI ระบบประมวลผล และแขนกล จะทำให้หุ่นยนต์สี่ขาไม่ได้ทำหน้าที่เพียงเดินตรวจสอบพื้นที่หรือส่งภาพกลับมายังศูนย์ควบคุม แต่สามารถตรวจจับความผิดปกติ วิเคราะห์ปัญหา ตัดสินใจ และลงมือปฏิบัติงานในพื้นที่ได้ทันที
พัฒนาการดังกล่าวจะทำให้หุ่นยนต์สี่ขาเปลี่ยนสถานะจาก “แพลตฟอร์มเคลื่อนที่” ไปเป็นแรงงานอัตโนมัติสำหรับภาคอุตสาหกรรม โดยเฉพาะงานที่มีความซ้ำซ้อน งานในพื้นที่อันตราย และงานที่ต้องปฏิบัติต่อเนื่องเป็นเวลานาน
